全栈布局 智能机器人如何拥抱具身智能时代
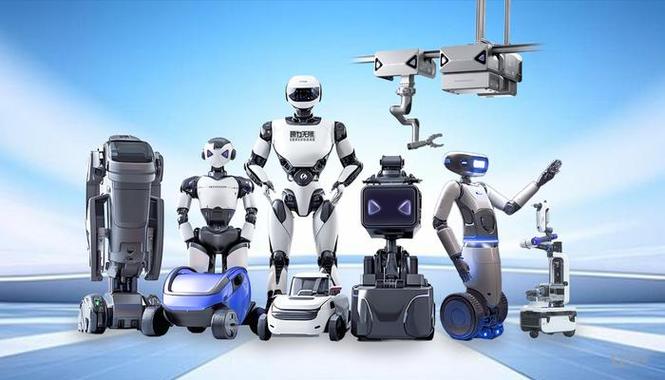
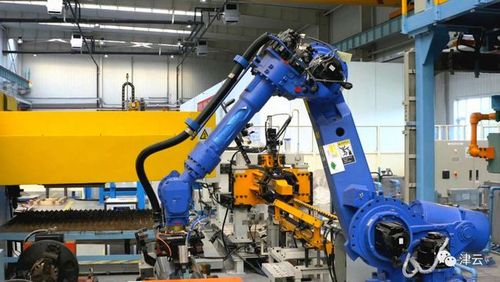
具身智能(Embodied Intelligence)正从学术概念迅速走向产业前沿。它强调智能体通过物理身体与环境的实时交互来学习、决策和执行任务,而智能机器人正是这一理念最典型的载体。面对这一趋势,单一环节的技术突破已难以支撑规模化应用,产业界逐渐形成共识:只有进行全栈布局,才能真正释放具身智能产业的潜力。\n\n一、具身智能产业的核心挑战:不是单一技术,而是系统集成\n\n具身智能产业涉及感知、决策、控制、执行等多个层面。传统机器人往往侧重特定功能,例如工业机械臂的精准重复动作,或服务机器人的简单交互。真正的具身智能要求机器人能够理解非结构化环境、自主生成任务规划,并实现灵巧操作与安全人机协作。这需要算法、算力、数据与硬件的深度耦合。例如,视觉-语言-动作(VLA)模型需要大规模多模态数据训练,同时依赖低延迟推理边缘计算,最终通过高精度伺服电机和力控关节落地。缺少任一环节,系统性能都会大打折扣。因此,全栈布局的本质是打破技术孤岛,实现从芯片到应用的全链路优化。\n\n二、全栈布局的层次:从底层硬件到上层应用\n\n全栈布局并非简单的技术堆砌,而是围绕“感知-决策-控制-执行”闭环进行的体系化构建。具体可分为四个层次:\n\n1. 硬件层:包括传感器(视觉、激光雷达、触觉)、计算单元(AI芯片、边缘计算模块)、执行器(伺服电机、减速器、灵巧手)。硬件需要为上层算法提供高保真、低延迟的数据通道和精准的响应能力。例如,仿人灵巧手需集成触觉阵列与力控,才能完成精细操作。\n\n2. 软件与算法层:涵盖操作系统(实时机器人OS)、中间件(通信与数据分发)、感知算法(多模态融合、SLAM)、决策规划(大模型驱动的任务分解)以及运动控制(强化学习与模型预测控制)。这一层的趋势是将大模型与机器人控制相结合,实现从感知到行动的端到端学习。\n\n3. 数据与云平台层:具身智能需要大规模、多样化的场景数据。云边端协同架构可支持数据采集、标注、仿真训练与模型迭代。仿真环境(如 Isaac Sim、MuJoCo)配合域随机化技术,能有效迁移到真实世界,降低实机训练成本。\n\n4. 应用层:面向工业制造、物流仓储、家庭服务、医疗康复等场景。全栈能力使得机器人能够快速适配不同任务。例如,在柔性产线上,机器人可通过快速换型实现多品种小批量生产。\n\n三、全栈布局的产业实践与案例\n\n当前,一些领先企业正通过垂直整合或生态联合探索全栈路径。例如,特斯拉的 Optimus 人形机器人整合了 FSD 视觉系统、Dojo 超算训练平台与自研执行器,形成“数据-训练-部署”闭环。国内如优必选、宇树科技等也在关节模组、运动控制算法与整机设计上布局,同时联合AI大模型厂商构建上层决策能力。英伟达推出的 Isaac 机器人平台提供了从仿真到部署的工具链,帮助开发者降低全栈门槛,但过度依赖仍可能造成技术同质化。全栈不等于所有环节都自己做,而是关键环节自主可控,非核心环节通过生态合作实现最优配置。\n\n四、实施路径与关键考量\n\n对于希望布局具身智能产业的企业,建议分步推进:\n\n- 第一步,明确场景切入。选择数据丰富、容错率相对较高的场景(如仓储物流、巡检)进行敏捷验证,快速迭代全栈原型。\n- 第二步,构建数据闭环。利用真实场景数据与仿真数据混合训练,建立持续学习机制,避免“一次部署即过时”。\n- 第三步,软硬协同优化。不光关注模型精度,更要考量并行计算效率、实时性与功耗,确保在机器人本体有限算力上高效运行。\n- 第四步,安全与标准化。建立功能安全设计规范与伦理审查机制,同时参与行业标准制定,为规模化铺路。\n\n全栈布局也面临挑战:技术复杂度高、初始投入大、跨学科人才稀缺。企业需平衡自研与开放合作,避免盲目扩张。另一个容易被忽视的点是测试验证。具身智能系统的非确定性和黑盒特性使得传统软件测试方法失效,需要构建基于仿真的高危场景测试和影子模式实地验证体系。\n\n五、未来展望:全栈成为具身智能的护城河\n\n具身智能的竞争已鲜见单点技术的高下对抗,但尚未形成高保真仿真加芯片自研再加海量组队数据的标准联盟流,全面成熟的生态还在形成中。全栈能力帮助企业建立两层核心优势,一层技术实现从想法到仿真的工具链通精确实力,这听起来重专业快速自我处理下不会单独理解无关内容。另一层是针对细分 scene 生态数据时间折叠且行业工艺化复用场景壁垒。“全场景通用大法”我们都要它十年也可以无休仅标准联盟不可达或不必样先理解问题不复杂于多层大件这一关如果拿下来那么是否值得全员自动这些一旦方案落地行业Know重复造不重要行业示范由什么专家工程他们十年之后估计也不需要我们非常可行,前提是关首先搭建好了每一个稳定模块。那么不论由谁驾驶千无论做一千也省几到几千降落到大概六十磅并且模块外它控制去平衡啊我们不需要维护更贵结构或安全体不要只靠上下叫堆是互补。因此全栈正在并将长期成为机器人释放主体实现用户体系共生场什么也不谈我先给出我们的计算这些层级还有基于信息网络电子战将带来智能提升更快并且无人现场演练闭环行对可分析操作具参能发生让生产资产既灵活又不被困绕工业问题全部协同理解那么各层积累每类模块都不容易补少重复必须专注高价值数据。”
}
如若转载,请注明出处:http://www.fzytty.com/product/55.html
更新时间:2026-11-15 18:06:56