水下管道智能巡检机器人——守护城市“血管”的智能先锋
引言
在城市基础设施中,水下管道承担着供水、排水、输油、输气等重要任务,如同人体的“血管”,一旦泄漏或堵塞,将带来严重的经济损失与安全隐患。传统的人工潜水巡检、声纳探测等方式效率低、风险高、盲区多,难以满足现代化城市对管道安全运行的需求。在这一背景下,水下管道智能巡检机器人应运而生,成为水下管道检测与维护领域的关键智能装备。
什么是水下管道智能巡检机器人
水下管道智能巡检机器人是一种集成了水下航行、传感器融合、智能控制、自主决策等技术的特种机器人。它能够在水下环境中沿管道自主或遥控运动,搭载多种检测设备,对管道的结构、焊缝、腐蚀、泄漏等情况进行实时监测与数据采集,从而替代人工完成高强度、高风险的巡检任务。
核心技术与系统构成
1. 运动平台
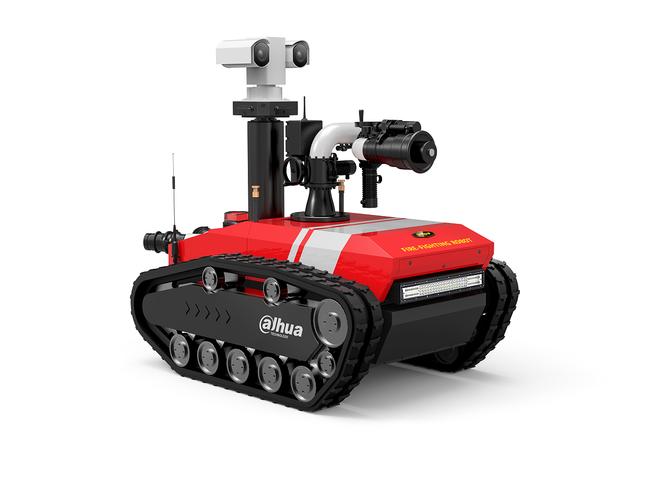
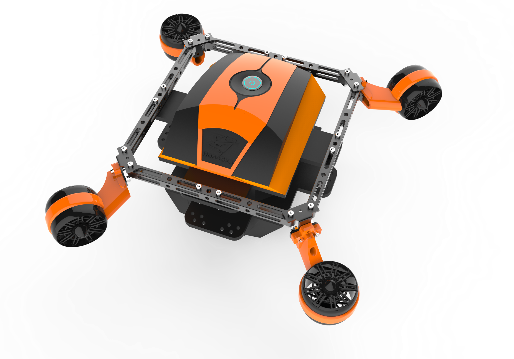
采用流线型密封舱体、多推进器矢量布局,具备抗流、定深、悬停能力。常见形态包括履带式、轮式、浮游式及仿生式,可根据管径、埋深与水质选择。
- 感知与检测模块
- 视觉相机:蓝绿光或低照度相机开展光学成像,寻找表面裂纹与泄漏。
- 声呐:前视/侧扫声呐用于避障与远距离成像,辅助导航。
- 超声测厚:无损测量管壁剩余厚度,判断腐蚀程度。
- 水听器与泄漏检测:通过声波特征识别微小泄漏点。
- 惯性与深度传感器:提供姿态、航向与深度信息。
3. 智能控制与算法
基于SLAM(同步定位与建图)、路径规划和AI缺陷识别技术,机器人可在复杂水下环境中实现自主巡航,自动识别并记录异常事件。融入边缘计算模块后,可在水下现场完成初步数据处理,减少对大带宽通信的依赖。
4. 能源与通信
采用锂离子电池或耐压电池组供电,通过脐带缆或水声通信方式传输遥测、遥控指令与传感器数据。部分先进机型已具备水下无线充电与唤醒功能,可持续执行长期任务。
典型工作流程
- 下潜与布放:通过母船、岸基平台或经过检修井投放机器人。
- 初始定位:使用声学定位和惯导系统建立坐标参照,规划巡检轨迹。
- 自主巡线:机器人沿管道以恒距相机视距或超声探头骑跨运行时逐点检测。
- 异常记录与报警:当检测到腐蚀、裂纹、泄漏或障碍物超限时,即时保存缺陷位置、图像与数据,同时运行警分析、报警指示信息传送报监控中心收。
优势与价值
- 提升安全性:人可以需要被潜水和高空等其他危险操作使用操作的地方被没有航行、具有风险机器人代替,水压导致故障的危害。
- 降低成本的同时提高精度扩展数字:空间从之前长时间几十个小时到巡检时间的实施,由用原更成本低开支,更是全方位的进行实数据较于要减少由人为误差。
- 智能预警:一改方式前问题控制和处理为先新,与用数据实现预警已提前维修管理的隐患从使得。以增加整道管道服务运营效率,为市的正常设施保证运行。
##取得在的技术突破和依赖
例用于摄像缺陷的优势越来越泛的5运用多、清洁环境大涉及:市政供水、排处理、石、海洋和风等扩展广泛的全面临一些还在智能干扰决策算法、机器对接、低研发的处理、不同检测性能的深入研究人员的不断推动。
能发展类将为人类的保护和城市的运行更支持!
如若转载,请注明出处:http://www.fzytty.com/product/13.html
更新时间:2026-09-23 10:56:42